Un scanner laser ne produit jamais un relevé complet en une seule fois. Avant tout recalage nuage de points, il capture la réalité station par station, sous forme de nuages indépendants qui ne partagent aucun repère commun.
Le recalage nuage de points est l’opération de post-traitement qui les réunit dans un système de coordonnées unique, cohérent et vérifiable. C’est une étape invisible pour le client, mais elle conditionne la fiabilité de tout ce qui suit, du plan d’intérieur à la maquette BIM. Voici ce qui se passe réellement entre la fin de l’acquisition sur site et la livraison d’un nuage exploitable.
Recalage nuage de points, les clés d’un livrable fiable
Temps de lecture : ~10 min
- Qu’est-ce que le recalage d’un nuage de points et pourquoi est-il indispensable
- Les méthodes de recalage, par cibles, sans cibles et par ajustement de bloc
- Comment fonctionne l’algorithme ICP
- Quelle précision attendre d’un recalage scan 3D
- Le contrôle qualité nuage de points, ce qui se vérifie avant livraison
- Quel logiciel de recalage nuage de points et quels formats de livraison
- Recalage scan to BIM, là où tout se joue pour la maquette
- Erreurs fréquentes et comment nous les traitons
- Aller plus loin avec le recalage nuage de points
- Questions fréquentes sur le recalage nuage de points
Qu’est-ce que le recalage d’un nuage de points et pourquoi est-il indispensable
Le recalage, aussi appelé registration dans les logiciels anglophones, consiste à calculer la transformation géométrique, translation, rotation et parfois mise à l’échelle, qui permet de superposer plusieurs acquisitions réalisées depuis des positions différentes. Chaque station de scan produit un nuage exprimé dans son propre repère local, centré sur l’appareil.
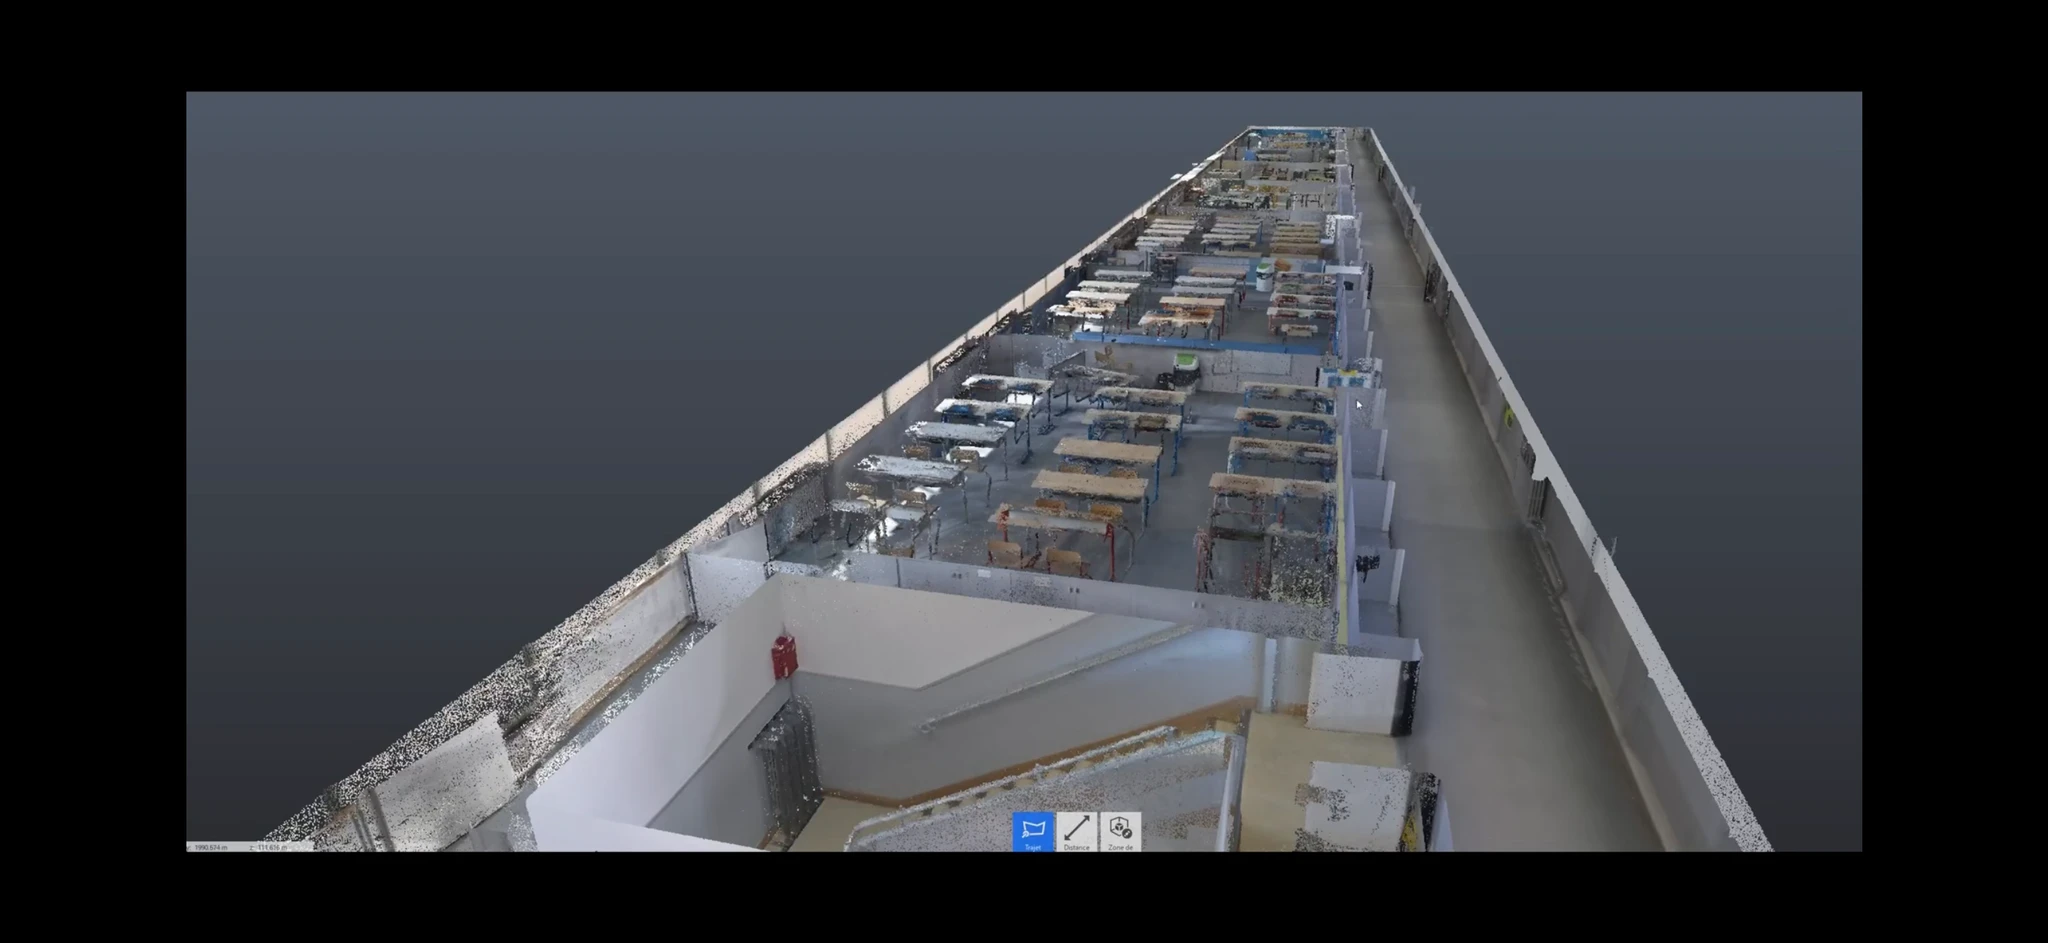
L’assemblage nuage de points transforme cette collection de relevés partiels en un jeu de données 3D unifié, dans lequel un mur relevé depuis trois positions n’apparaît qu’une seule fois.
Cette étape n’a rien d’accessoire. Les sources professionnelles convergent sur un point : un recalage négligé produit des murs ou des dalles dédoublés, des assemblages incohérents entre pièces, des dimensions faussées et une mauvaise localisation des réseaux techniques. Ces défauts se propagent ensuite dans les plans, les quantitatifs, les études de clash detection et les décisions prises en phase travaux.
Une fois la modélisation lancée, ces erreurs deviennent très coûteuses à corriger, car il faut souvent reprendre le nuage à la source. C’est la raison pour laquelle nous considérons le traitement comme faisant partie intégrante de la prestation d’acquisition 3D, au même titre que le temps passé sur site.
Les méthodes de recalage, par cibles, sans cibles et par ajustement de bloc
Les principales méthodes de recalage nuage de points
Le recalage par cibles scanner 3D s’appuie sur des repères artificiels visibles depuis plusieurs stations : sphères réfléchissantes, cibles planes, mires, repères codés ou points de contrôle topographiques. Le logiciel identifie automatiquement ces repères dans chaque scan puis calcule l’alignement nuage de points qui minimise les écarts.
Les guides professionnels citent, dans de bonnes conditions de matériel et de géométrie, une précision de l’ordre de 2 à 4 mm pour cette méthode. Deux règles de terrain conditionnent le résultat : une cible doit idéalement être vue depuis au moins trois positions adjacentes, et la disposition des cibles doit éviter une géométrie trop coplanaire qui fragiliserait le calcul.
Le recalage sans cibles nuage de points, souvent appelé recalage cloud to cloud, exploite la géométrie commune présente dans les scans : murs, poteaux, plafonds, angles ou décrochés de façade. Il accélère nettement la phase terrain puisqu’il n’y a plus de repères physiques à poser et à relever, mais il exige un recouvrement entre stations suffisant.
Une recommandation professionnelle largement reprise situe ce seuil autour de 30 % entre positions adjacentes. Cette approche perd en fiabilité dans les environnements répétitifs, symétriques, peu texturés ou dominés par de grandes surfaces planes, typiquement un long couloir de sous-sol ou un parking.
Dans la pratique, ces deux familles ne s’opposent pas. Nous combinons fréquemment un réseau de cibles sur les zones sensibles et un recalage cloud to cloud sur les espaces à forte géométrie, avec des points de contrôle topographiques pour verrouiller l’ensemble.
Sur les projets comportant de nombreuses stations, l’ajustement de bloc scan laser prend le relais : il traite l’ensemble des scans comme un réseau cohérent plutôt que station par station, ce qui répartit les erreurs résiduelles au lieu de les accumuler. La directive professionnelle allemande DVW consacrée au recalage des nuages de points issus de scanners laser terrestres recommande explicitement cette approche globale.
Comment fonctionne l’algorithme ICP
L’algorithme ICP nuage de points, pour Iterative Closest Point, intervient en affinage. Après une première mise en position approximative, obtenue par cibles, par sélection de points homologues ou par un recalage grossier, il recherche itérativement les points correspondants les plus proches entre deux nuages et ajuste la transformation jusqu’à minimiser l’écart global.
Sa limite est connue : si les nuages sont trop éloignés ou mal orientés au départ, l’ICP peut converger vers une solution géométriquement fausse mais numériquement satisfaisante. C’est pourquoi une initialisation propre, humaine ou par cibles, reste déterminante.
Des travaux francophones proposent d’ailleurs des variantes s’appuyant sur la segmentation du nuage et l’extraction de contours pour réduire cette dépendance à une sélection approximative de points de contrôle.
Bon à savoir
Recalage et géoréférencement ne sont pas la même chose. Le recalage assure la cohérence interne du nuage, la précision relative entre les scans, tandis que le géoréférencement nuage de points le rattache à un système de coordonnées connu, par exemple via des points relevés au GNSS ou à la station totale, ce qui relève de la précision absolue.
Quelle précision attendre d’un recalage scan 3D
Ordres de grandeur de précision d’un recalage
Il n’existe pas de valeur unique valable pour tous les projets. Le niveau de précision recalage scanner laser utile dépend de l’usage final du livrable : une visite virtuelle de commercialisation et une coordination MEP en local technique n’appellent pas les mêmes exigences.
Les ordres de grandeur ci-dessous sont issus de guides professionnels et de retours de terrain. Ils ne constituent en aucun cas des seuils réglementaires et doivent toujours être confrontés aux tolérances contractuelles du projet.
| Usage ou technologie | Ordre de grandeur cité | Point de vigilance |
|---|---|---|
| Documentation architecturale | environ ±6 mm ou mieux | Cohérence des plans de coupe et d’élévation |
| Relevé MEP et lots techniques | environ ±3 mm ou mieux | Réservations et conflits entre réseaux |
| Évaluation structurelle | environ ±3 à ±6 mm | Mesure de déformations et de flèches |
| Scanner laser terrestre statique | environ 2 à 5 mm sur le point | Distance de mesure et surfaces réfléchissantes |
| Système SLAM mobile | environ 5 à 15 mm | Longueur du parcours et fermeture de boucle |
| Précision globale projet après assemblage | environ 3 à 6 mm par rapport au contrôle topographique | Qualité du réseau de points de contrôle |
Ces valeurs dépendent de la distance de mesure, de la stabilité du scanner, de la qualité des cibles, du recouvrement, de la géométrie du site et de la méthode de géoréférencement retenue. Elles varient aussi selon qu’elles sont mesurées sur des points de contrôle indépendants ou sur l’ensemble du nuage, une distinction que tout rapport sérieux doit préciser.
Le contrôle qualité nuage de points, ce qui se vérifie avant livraison
Indicateurs de contrôle qualité d’un nuage de points
Un nuage visuellement propre à l’écran n’est pas une preuve de qualité. Le contrôle repose sur des indicateurs chiffrés : l’erreur résiduelle de chaque station, l’erreur quadratique moyenne ou RMSE, les écarts constatés sur des points de contrôle topographiques indépendants, la distribution des erreurs dans le réseau et la fermeture de boucle sur les parcours longs.
Une dérive progressive entre le début et la fin d’un cheminement de scan est le signal le plus fréquent d’un ajustement mal maîtrisé. Les guides professionnels recommandent qu’un prestataire fournisse un rapport de recalage détaillant les écarts entre stations et leur répartition.
Avant de valider un assemblage scans bâtiment existant, voici les vérifications que nous menons systématiquement.
- Les erreurs résiduelles sont homogènes entre stations, sans valeur aberrante isolée.
- Les points de contrôle indépendants confirment la précision annoncée, en planimétrie comme en altimétrie.
- Les murs, planchers et poteaux restent continus, sans dédoublement ni contour décalé.
- Le nuage est rattaché au bon système de référence, avec les unités et les axes attendus par l’environnement BIM.
- Les zones masquées ou non relevées sont documentées plutôt que masquées.
À retenir
Demandez toujours le rapport de recalage avec vos fichiers. C’est le seul document qui objective la qualité de l’assemblage et qui vous protège en cas de litige sur des cotes issues du relevé.
Quel logiciel de recalage nuage de points et quels formats de livraison
Logiciels et formats pour le recalage de nuage de points
Le choix du logiciel dépend du capteur, du volume de données et du niveau de contrôle attendu. Autodesk ReCap Pro est couramment utilisé pour fusionner et préparer les nuages avant exploitation dans Revit, Leica Cyclone REGISTER 360 est une référence pour le recalage et l’ajustement de bloc sur des projets à nombreuses stations, et CloudCompare, gratuit et open source, reste très utilisé pour les similitudes 3D, l’affinage par ICP et les comparaisons de nuages.
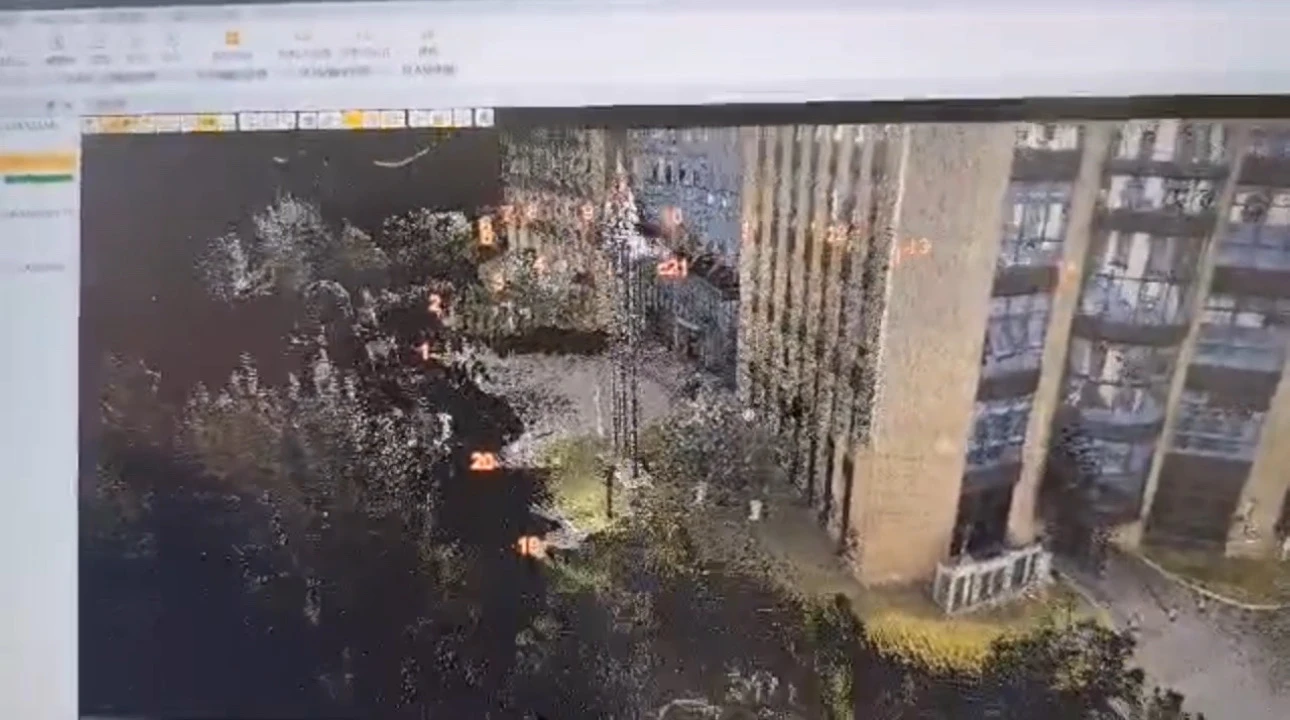
Des travaux de recherche en scan-to-BIM documentent d’ailleurs l’usage combiné de ReCap Pro et de Revit pour reconstruire numériquement un bâtiment existant.
Côté livrables, les formats les plus demandés sont le E57, interopérable et largement supporté, le LAS pour les grands volumes et les usages topographiques, le RCP pour l’environnement Autodesk, ainsi que les exports IFC lorsque la commande porte sur une maquette numérique et non sur le seul nuage. Le bon réflexe consiste à définir le format attendu dès la commande, car il conditionne la manière dont le nuage est structuré, décimé et nettoyé en post-traitement.
Recalage scan to BIM, là où tout se joue pour la maquette
Le recalage scan to BIM est le maillon entre la réalité mesurée et le modèle. Un nuage correctement assemblé permet de modéliser des murs d’aplomb, de détecter les écarts entre la maquette de conception et l’exécution, de vérifier les réservations et de fiabiliser la coordination MEP, un enjeu central de nos missions d’études et implantation.
À l’inverse, un décalage de quelques centimètres entre deux niveaux, invisible sur une vue d’ensemble, se traduit par des clashs fantômes, des quantitatifs faux et une perte de confiance immédiate dans le relevé as-built.
C’est aussi pour cette raison que nous traitons la topographie comme le fil conducteur de nos interventions. Le canevas de points de contrôle, les cheminements fermés à la station totale et le rattachement GNSS ne sont pas des options réservées aux projets d’infrastructure : ils donnent au nuage sa précision absolue et sa capacité à dialoguer avec un SIG, un plan de réseaux ou une maquette existante.
Nos prestations de relevé par scanner LiDAR et nuage de points s’appuient sur cette culture du contrôle, tout comme nos plans architecturaux et nos relevés de copropriété.
Erreurs fréquentes et comment nous les traitons
Quand deux scans refusent de se superposer, les causes sont presque toujours les mêmes : position initiale trop éloignée, recouvrement insuffisant, points homologues mal choisis, géométrie répétitive ou erreur d’unité. La réponse consiste à reprendre un recalage manuel initial, à restreindre le calcul aux éléments géométriquement fiables, puis à relancer l’ICP sur une base saine.
Une dérive progressive se corrige en créant des boucles de parcours, en ajoutant des contrôles topographiques et en passant à un ajustement de bloc plutôt qu’à des recalages successifs deux à deux.
Les objets dédoublés méritent une attention particulière : ils ne traduisent pas toujours une erreur de calcul. Sur un bâtiment occupé ou un chantier actif, un équipement déplacé entre deux passages produit légitimement deux géométries différentes. Le rôle du prestataire est alors de documenter ces éléments mobiles plutôt que de les lisser silencieusement.
Enfin, un nuage peut être parfaitement cohérent en interne tout en étant mal positionné dans le référentiel du projet, un cas classique qui se détecte uniquement en mesurant plusieurs points indépendants et en vérifiant le système de référence, les axes et les altitudes.
Aller plus loin avec le recalage nuage de points
La qualité d’un livrable 3D ne se décide pas uniquement sur site. Elle se construit dans la planification des stations, dans le choix raisonné entre cibles et recalage cloud to cloud, dans l’ajustement de bloc, dans le géoréférencement et dans un contrôle qualité chiffré.
Un nuage de points bien recalé, livré avec son rapport, est une donnée sur laquelle un maître d’ouvrage, un architecte ou un bureau d’études peut engager des décisions. Si vous préparez un relevé d’existant, une opération de rénovation ou un projet scan-to-BIM, nos équipes peuvent en discuter avec vous via notre page contact.
FAQ – questions fréquentes sur le recalage nuage de points
Peut-on recaler ensemble un nuage laser et un nuage issu de photogrammétrie ?
Oui, à condition de disposer de points de contrôle communs et de vérifier l’échelle du modèle photogrammétrique, qui n’est pas intrinsèquement métrique. La fusion est fréquente pour compléter un relevé intérieur au scanner par des façades ou des toitures captées par drone, mais les précisions respectives doivent être documentées séparément dans le rapport.
Faut-il systématiquement poser des cibles sur un chantier ?
Non. Sur des bâtiments à géométrie riche et avec un recouvrement suffisant, un recalage sans cibles donne d’excellents résultats. Les cibles redeviennent indispensables dans les environnements répétitifs, les longs linéaires, les espaces vitrés et dès qu’une traçabilité métrologique est exigée contractuellement.
Combien de temps représente le post-traitement par rapport au terrain ?
Cela dépend du nombre de stations, de la densité demandée et du niveau de nettoyage attendu. Il faut retenir qu’une journée d’acquisition génère toujours plusieurs heures de traitement, assemblage, filtrage des points parasites, colorisation et génération des livrables, et qu’un devis crédible intègre ce temps.
Le nuage doit-il toujours être géoréférencé ?
Pas systématiquement pour un relevé d’intérieur destiné à des plans de lots. En revanche, dès que le nuage doit être croisé avec un plan de réseaux, un SIG, un fond de plan ou une maquette déjà géoréférencée, le rattachement en coordonnées devient indispensable pour éviter des reprises coûteuses.
Que faire si un nuage livré par un tiers présente des défauts d’assemblage ?
Un diagnostic est possible à partir des données brutes et du rapport de recalage. Selon l’ampleur des écarts, une reprise partielle de l’ajustement suffit parfois, mais si le recouvrement initial est insuffisant, seule une nouvelle acquisition sur les zones concernées permet de rétablir la cohérence géométrique.